

中式烹饪里的“火候”,核心从来不是火苗的大小,而是锅体温度随时间变化的精准节奏:爆炒要求锅体提前蓄足热量,食材下锅后温度不能大幅下跌;滑炒需要全程温度保持平稳;收汁阶段则要让温度持续稳步爬升。但长期以来,动态翻炒、食材覆盖的烹饪场景。
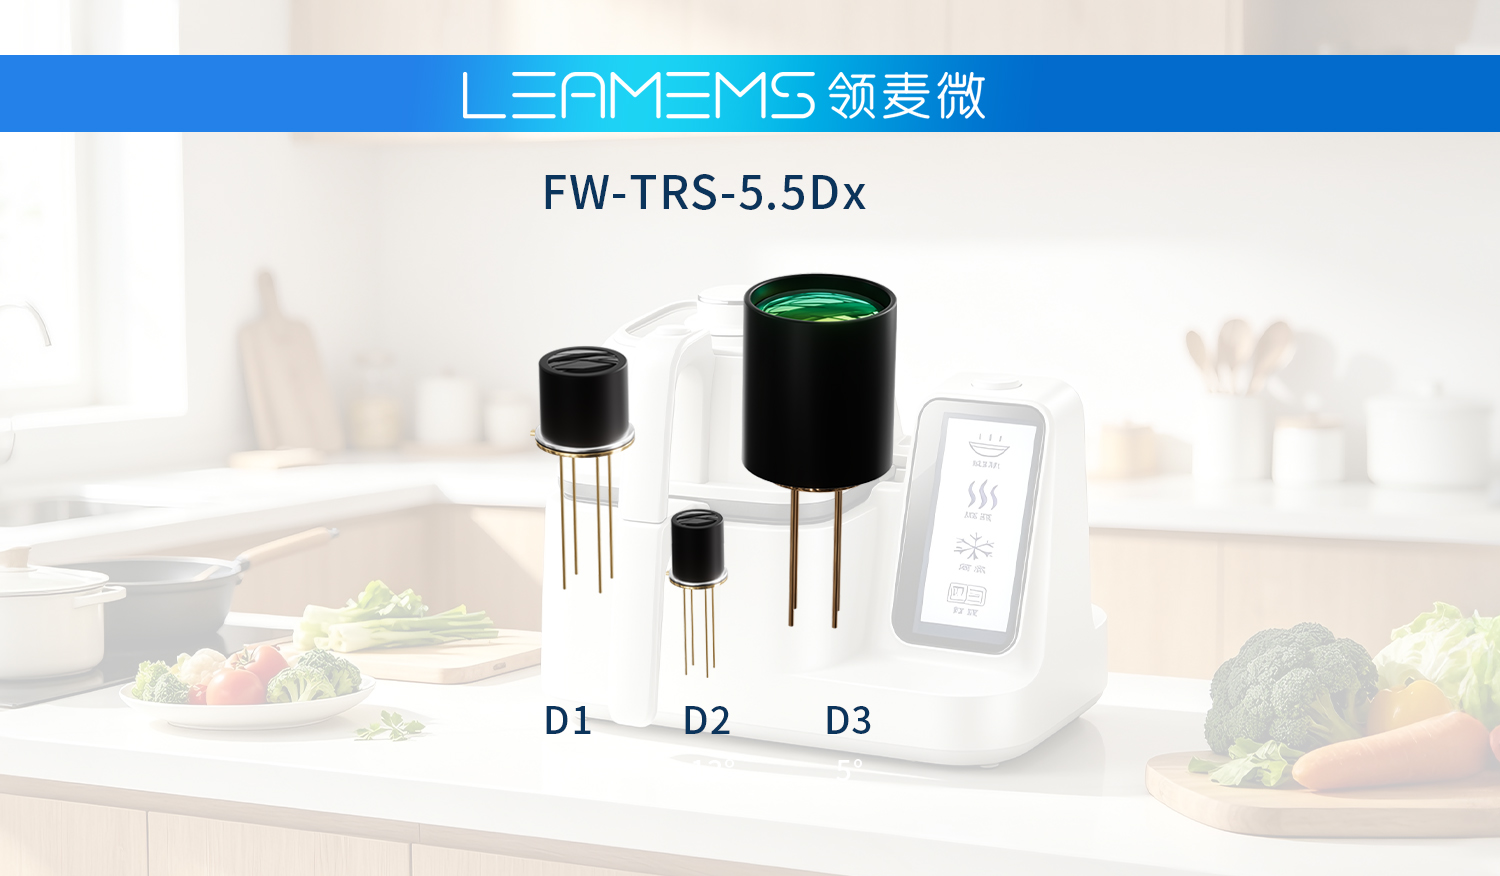
这种场景的测温痛点是:让接触式测温探头要么无法顺利置入锅体,要么极易在该环境下成为消耗件,很难稳定获取锅体真实温度。针对这一痛点,领麦微FW-D1给出了非接触式的解决方案:它搭载一颗5.5μm响应波长的MEMS热电堆传感器,隔着一段距离就能直接读取锅体的温度,精准锁定被测物的热信号。
火候落在锅温节奏上
一旦把火候翻译成温度曲线,它就是可被测量的东西:锅体升温到多少度下油、下食材后温度掉到多少、回升需要几秒、出锅前峰值到多少——这一串数字才是火候的工程表达。
FW-D1视场角10°、建议测温距离2~50cm,配合TO-39金属管壳封装,让它能在合理的安装距离下把锅体目标稳稳框进视野。视场角与被测物直径和工作环境相关,判据是被测物能否撑满视场——锅具测温的落点通常是锅底或锅壁一块区域,视场若超出目标,读数里就会混进不相关的热辐射。
这一点在翻炒时尤其关键。锅体在运动、形状也在变,传感器要持续给出读数,不能断。非接触的方式不干扰翻炒,也不需要等待热平衡,锅体转到哪里,读数跟到哪里。
锅具温度的持续读取
读到的红外信号在经24BitSigma-DeltaADC转换,由数字I²C接口输出。对炒菜机主控来说,拿到的是可以直接参与控制的温度值,不需要自己再搭一套模拟前端。FW-D1集成热敏电阻做环境温度补偿。厨房环境里油烟、水汽、灶火都在改变传感器自身的温度,补偿跟着修正读数基准,让不同工况下的读数保持一致。
快速响应的实际价值
炒菜机的控温是典型的快。食材下锅的瞬间会把锅体温度拉低一大截,这个温度塌陷的幅度与恢复速度,直接决定成菜是炒出来的还是熬出来的。控制器要在这几秒内判断是否需要加大火力。投料时机同样靠这个数字。油温不够就下肉,容易粘锅出水;锅温过了再下,表面迅速焦化而内部未熟。人靠看油烟、听声音判断,机器只能靠传感器给出的锅温读数。
响应速度的价值。读数随被测物辐射能量即时变化,避免了传统测温响应迟滞的问题。锅温一掉,反馈随即到达,火力补上;回到目标区间,火力马上收住。整个过程不需要人工干预,也不依赖预设的时间节点。
量程上,FW-D1红外测温传感器:商业级0~150℃、工业级-30~500℃。锅体温度跨度大,从温锅到爆炒能差出上百摄氏度,工业级覆盖这段还有余量。
菜谱执行的精准度
温度数据稳定之后,菜谱里的火候步骤才执行。锅温升至180℃下油下食材后维持不低于140℃指令的前提,是机器知道锅温。没有这条数据,菜谱只能退化成时间描述,换一台机器、换一份食材,结果就要重新试。
对整机厂而言,红外测温传感器在产品力上的赋能,能按温度执行菜谱的机器,出品波动小,用户不用反复调整;领麦微全系列传感器均提供“传感器+算法+产品级出厂标定”一站式应用。传感器负责采集,算法负责解算与环境补偿,出厂标定让每一颗器件带着自身参数出厂。三者串起来,整机厂拿到的是能直接进入联调的测温方案。
